10 - Perfboard V3.4: Lötplan und Inbetriebnahme
Gültige Revision: Diese Anleitung gilt für IceDrone Perfboard V3.4 HW-VERIFIED.
V3.2 und V3.3 nicht mehr als Lötvorlage verwenden. V3.4 korrigiert insbesondere M2 auf GPIO44/D7, die VL6180X-Belegung, die XIAO-Stromversorgung und die Motor-Freilaufdioden.
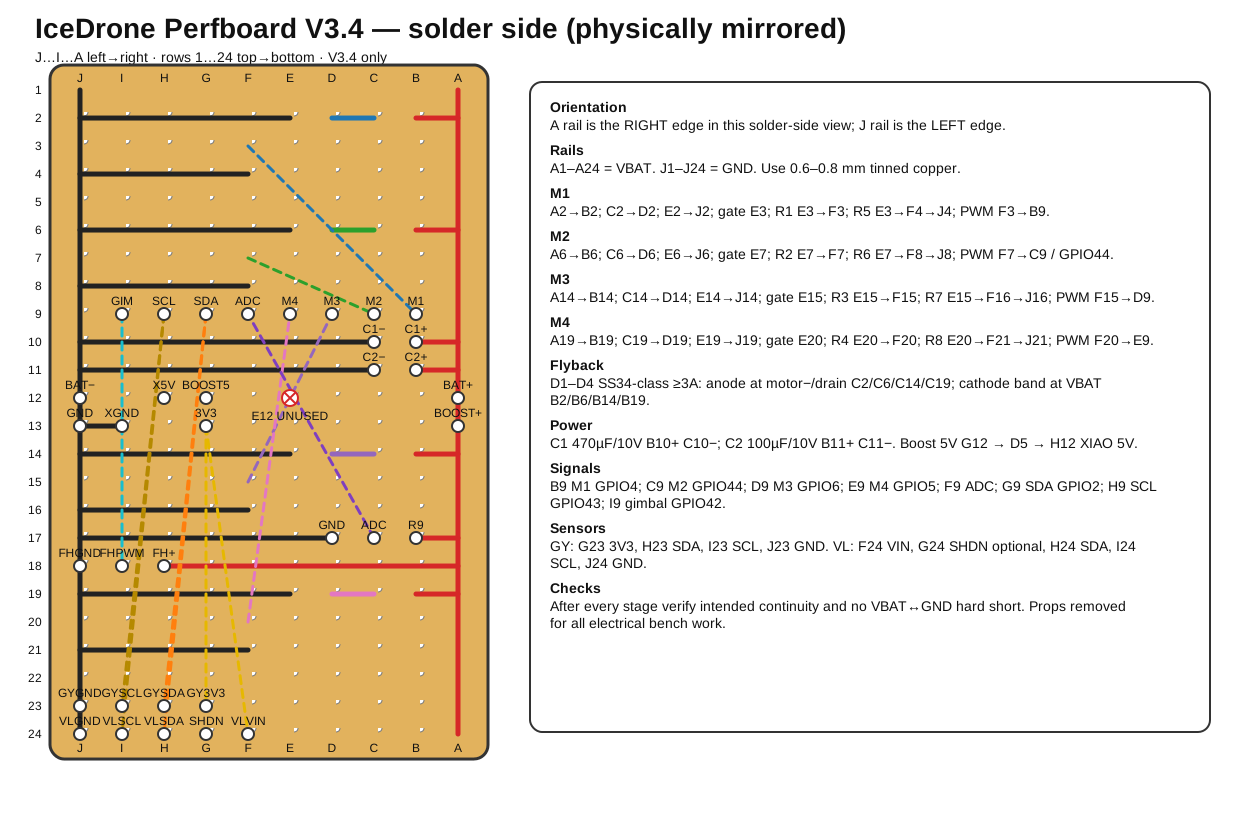
Maschinenlesbare Referenzen:
hardware/perfboard_v34_netlist.csvhardware/perfboard_v34_pin_matrix.csvhardware/pinmap.csvhardware/motor_stage_netlist.csv
1. Koordinatensystem
Die Koordinaten werden niemals beim Umdrehen der Platine neu nummeriert.
| Ansicht | links → rechts | oben → unten |
|---|---|---|
| Bauteilseite | A B C D E F G H I J | 1 … 24 |
| Lötseite | J I H G F E D C B A | 1 … 24 |
Fest definiert:
A1-A24= VBATJ1-J24= GNDE12= unbenutzt- XIAO ESP32-S3 Sense sitzt nicht auf der Lochrasterplatine, sondern wird über die vorgesehenen Anschlusspads verbunden.
Markiere vor dem ersten Lötpunkt auf beiden Seiten der realen Platine mindestens A1, J1, A24 und J24 mit einem feinen Permanentmarker.
2. Lötstation und Material
Für das vorhandene Sn60PbCu2-Röhrenlot sind folgende Startwerte für die YIHUA YH-853AAA praxisgerecht:
| Arbeit | Startwert |
|---|---|
| normale Lochraster-Lötstelle | 320–330 °C Lötkolben |
| große VBAT/GND-Drahtschiene | 335–350 °C Lötkolben |
| 0603/SOT-23 mit Heißluft | 290–305 °C |
| Heißluftstrom | niedrig, etwa 20–30 % |
Heißluft ist für die SMD-Bauteile, nicht zum Aufbau der Stromschienen gedacht. Für VBAT/GND 0,6–0,8-mm-verzinnten Kupferdraht verwenden. Die Motorstrompfade ebenfalls als Draht bzw. sehr kurze, kräftige Verbindungen ausführen und nicht als lange reine Lötzinnbrücken.
Bei altem Röhrenlot zusätzlich Elektronik-Flussmittel verwenden, wenn das Lot schlecht benetzt. Kunststoff-Steckverbinder erst nach den Heißluftarbeiten einbauen.
AO3400A
AO3400A ist SOT-23. Laut Hersteller-Pinout gilt:
- Pin 1 = Gate
- Pin 2 = Source
- Pin 3 = Drain
Auf 2,54-mm-Lochraster deshalb SOT-23-Adapter oder sehr kurze Dead-Bug-Leitungen verwenden. Die Koordinaten im Plan beschreiben die elektrischen Knoten, nicht die mechanische Lage eines direkt eingesteckten SOT-23.
3. Prüfprinzip
Nach jedem Bauabschnitt:
- gewünschten Pfad auf Durchgang prüfen;
- unmittelbar benachbarte Netze auf Kurzschluss prüfen;
- VBAT gegen GND prüfen;
- erst danach mit dem nächsten Abschnitt fortfahren.
Bei eingebauten Elkos kann die Widerstandsanzeige beim Messen VBAT↔GND kurz niedrig beginnen und dann ansteigen, weil sich die Kondensatoren über das Multimeter laden. Ein dauerhafter Wert nahe 0 Ω ist dagegen ein Fehler.
Keine Propeller während Aufbau oder elektrischer Inbetriebnahme montieren.
4. Schritt-für-Schritt-Lötplan
Schritt 1 — Hauptschienen
Auf der Lötseite:
A1 → A24: durchgehende VBAT-Schiene, 0,6–0,8 mm verzinnter Kupferdraht.J1 → J24: durchgehende GND-Schiene, 0,6–0,8 mm verzinnter Kupferdraht.E12frei lassen.
Multimeter:
A1 ↔ A24: Durchgang.J1 ↔ J24: Durchgang.A1 ↔ J1: kein Durchgang.E12: weder VBAT noch GND.
Erst nach diesem Test weiterarbeiten.
Schritt 2 — Motor 1 komplett aufbauen
M1 = hinten links, XIAO D3 / GPIO4.
Bare-Wire-Verbindungen:
A2 → B2: Motor+ / VBAT.C2 → D2: Motor− / Drain.E2 → J2: Q1 Source → GND.F4 → J4: R5-Unterseite → GND.
Bauteile:
- Motor+ Anschluss =
B2. - Motor− Anschluss =
C2. - D1 = SS34-Klasse ≥3 A: Anode
C2, Kathode/BandB2. - Q1 Drain =
D2. - Q1 Source =
E2. - Q1 Gate =
E3. - R1 100 Ω =
E3 → F3. - R5 100 kΩ =
E3 → F4. - isolierte PWM-Leitung =
F3 → B9.
Prüfung vor Anschluss eines Motors:
E2 ↔ J2: nahezu 0 Ω.E3 ↔ GND: ungefähr 100 kΩ.F3 ↔ E3: ungefähr 100 Ω.- Diodentest
C2(rot/+) →B2(schwarz/−): typische Schottky-Flussspannung; umgekehrt OL/kein Durchgang. D2 ↔ GND: kein harter Kurzschluss.B2 ↔ GND: kein harter Kurzschluss.
Wenn M1 fehlerfrei ist, erst dann die anderen drei Kanäle kopieren.
Schritt 3 — Motor 2
M2 = hinten rechts, XIAO D7 / GPIO44. GPIO3 wird in V3.4 nicht verwendet.
A6 → B6: VBAT.C6 → D6: Motor− / Drain.E6 → J6: Q2 Source → GND.- Q2 Gate =
E7. - D2: Anode
C6, Kathode/BandB6. - R2 100 Ω =
E7 → F7. - R6 100 kΩ =
E7 → F8. F8 → J8: Pulldown-GND.- PWM = isoliert
F7 → C9.
Prüfungen analog zu M1.
Schritt 4 — Motor 3
M3 = vorne rechts, XIAO D5 / GPIO6.
A14 → B14C14 → D14E14 → J14- Q3 Gate =
E15 - D3: Anode
C14, Kathode/BandB14 - R3 100 Ω =
E15 → F15 - R7 100 kΩ =
E15 → F16 F16 → J16- PWM = isoliert
F15 → D9
Prüfungen analog zu M1.
Schritt 5 — Motor 4
M4 = vorne links, XIAO D4 / GPIO5.
A19 → B19C19 → D19E19 → J19- Q4 Gate =
E20 - D4: Anode
C19, Kathode/BandB19 - R4 100 Ω =
E20 → F20 - R8 100 kΩ =
E20 → F21 F21 → J21- PWM = isoliert
F20 → E9
Prüfungen analog zu M1.
Motorentstörung
Je Motor 100 nF Keramik direkt an den beiden Motoranschlüssen vorsehen. Die Motorleitungen nach Möglichkeit paarweise verdrillen.
Schritt 6 — C1 und C2
A10 → B10: C1 Plus-Zuführung.C10 → J10: C1 Minus → GND.- C1 = 470 µF / 10 V low-ESR,
+anB10,−anC10. A11 → B11: C2 Plus-Zuführung.C11 → J11: C2 Minus → GND.- C2 = 100 µF / 10 V low-ESR,
+anB11,−anC11.
Vor dem Einlöten die Polaritätsmarkierung des konkreten Elkos kontrollieren.
Schritt 7 — Akku, Boost und XIAO-Versorgung
Akku:
A12= Akku+ / VBAT.J12= Akku− / GND.
Boost-Modul:
A13= Boost VIN+.J13= Boost GND.- geregelter Boost-Ausgang 5 V =
G12. - D5 Schottky: Anode
G12, Kathode/BandH12. H12= XIAO 5V.I13 → J13: XIAO GND.G13= XIAO 3V3 Ausgang für die Sensoren.
Wichtig: Rohes 1S-LiHV/VBAT darf in V3.4 nicht direkt an XIAO 5V oder BAT gelegt werden.
Prüfung ohne XIAO:
A12 ↔ A1: Durchgang.J12 ↔ J1: Durchgang.A12 ↔ H12: kein direkter Durchgang.- Diodentest D5:
G12 → H12leitend, Gegenrichtung sperrend. - Boost vor Anschluss des XIAO separat prüfen: Ausgang ungefähr 5 V.
Schritt 8 — Batterie-ADC
A17 → B17: VBAT zum oberen Teilerwiderstand.- R9 100 kΩ =
B17 → C17. - R10 100 kΩ =
C17 → D17. - C3 100 nF =
C17 → D17parallel zu R10. D17 → J17: GND.- ADC-Signal isoliert =
C17 → F9. F9später an XIAO D0 / GPIO1.
Ohne XIAO und ohne Akku:
B17 ↔ C17: ca. 100 kΩ.C17 ↔ D17: ca. 100 kΩ; C3 kann die Messung kurz beeinflussen.- DC-Verhältnis nach Inbetriebnahme:
V_ADC ≈ VBAT / 2.
Schritt 9 — XIAO-Signalanschlüsse
Anschlussfeld Reihe 9:
| Perfboard | Funktion | XIAO |
|---|---|---|
| B9 | M1 PWM | D3 / GPIO4 |
| C9 | M2 PWM | D7 / GPIO44 |
| D9 | M3 PWM | D5 / GPIO6 |
| E9 | M4 PWM | D4 / GPIO5 |
| F9 | VBAT ADC | D0 / GPIO1 |
| G9 | SDA | D1 / GPIO2 |
| H9 | SCL | D6 / GPIO43 |
| I9 | Gimbal PWM | GPIO42 Testpad |
I²C in der Firmware zwingend explizit initialisieren:
Wire.begin(2, 43);
GPIO42 kollidiert beim XIAO Sense mit dem PDM-Mikrofon-Clock; das Mikrofon ist in diesem Hardwareprofil daher nicht verfügbar.
Schritt 10 — GY-91
G13 → G23: 3V3, isoliert.G9 → H23: SDA, isoliert.H9 → I23: SCL, isoliert.J23: GND.
Header:
G23= 3V3H23= SDAI23= SCLJ23= GND
Schritt 11 — VL6180X
Das tatsächlich fotografierte Breakout hat bei Frontansicht, Schrift oben und Stiftleiste unten:
VIN | 2V8 | GND | GPIO | SHDN | SCL | SDA
V3.4 nutzt:
F24= VL VIN → XIAO 3V3 (G13 → F24, isoliert)G24= SHDN optional / normalerweise NCH24= SDA (G9 → H24)I24= SCL (H9 → I24)J24= GND
Am Modul:
- 2V8 = NC
- GPIO = NC
Die 2V8-Leitung des Breakouts ist ein Reglerausgang und wird nicht mit 3V3 verbunden.
Schritt 12 — FH-1502 Gimbal
A18 → H18: VBAT.H18= FH+.I18= FH PWM.J18= FH GND.- PWM isoliert
I9 → I18.
Schritt 13 — Abschlussprüfung ohne XIAO, Motoren und Akku
Prüfliste:
- [ ] A1–A24 durchgängig.
- [ ] J1–J24 durchgängig.
- [ ] kein stabiler Kurzschluss VBAT↔GND.
- [ ] E12 frei.
- [ ] Q1…Q4 Source jeweils auf GND.
- [ ] Q1…Q4 Drain jeweils nur am zugehörigen Motor−/Flyback-Netz.
- [ ] Gate-Pulldowns jeweils ca. 100 kΩ nach GND.
- [ ] D1…D4 Band/Kathode jeweils Richtung VBAT/Motor+.
- [ ] D5 Band/Kathode Richtung XIAO 5V (
H12). - [ ] C1/C2 Polarität korrekt.
- [ ] M2-PWM geht nach
C9/ GPIO44, nicht GPIO3. - [ ] SDA und SCL nicht vertauscht.
- [ ] VL6180X 2V8 und GPIO bleiben NC.
- [ ] kein direkter VBAT-Pfad zu XIAO 5V.
Schritt 14 — Erstes Einschalten
- Keine Propeller.
- XIAO, GY-91, VL6180X, Gimbal und Motoren zunächst abstecken.
- Wenn verfügbar: Labornetzteil auf etwa 3,7 V und zunächst 100 mA Stromlimit.
- Rohes VBAT/GND einspeisen. Bei sofortigem Stromlimit: ausschalten und Fehler suchen.
- Boost-Modul anschließen und dessen Ausgang messen, bevor der XIAO verbunden wird.
- XIAO zunächst separat per USB testen.
- Danach XIAO mit der geprüften 5-V-Versorgung verbinden.
- Sensoren einzeln hinzufügen.
- Motoren zuletzt, weiterhin ohne Propeller.
- Mit
firmware/bench_test/jeden Motor einzeln mit kleiner PWM pulsen.
Bei unerwartetem Motorlauf sofort die Versorgung trennen und zuerst MOSFET-Pinout, Gate-Pulldown und Gate/Drain-Brücken prüfen.
5. Empfohlene SMD-Lernreihenfolge
Für die Lochraster-Testplatine:
- 100-Ω- und 100-kΩ-Widerstände;
- D5 bzw. eine Schottky-Diode;
- SS34-Dioden;
- AO3400A auf SOT-23-Adapter;
- C3 100 nF;
- erst danach die größeren Elkos und Steckverbinder.
Bei Heißluft zunächst ein Stück Rest-Lochraster mit einem Ersatzwiderstand oder Ersatz-MOSFET üben. Pads vorverzinnen, Flussmittel verwenden, Teil mit Pinzette positionieren und mit möglichst niedrigem Luftstrom erwärmen.